
Olympiade Fanuc : Choisir un robot industriel
Objectifs:
- Lire une documentation technique
- Choisir un constituant selon un cahier des charges
- Découvrir la robotique industriel
- Justifier ses choix techniques
Partie 1 – Découverte de la robotique industrielle
- Utiliser le document donnée ci-joint pour découvrir le monde de la robotique : Robotique
1 — Intérêts de la robotique
- Citez les trois types d’améliorations que la robotique offre aux entreprises.
- Citez deux exemples concrets de gain humain (pénibilité, sécurité, TMS, déplacement de compétences).
- Expliquez pourquoi un robot apporte un gain économique sur le temps d’ouverture de l’entreprise.
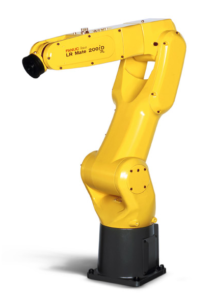
2 — Définitions robot / cobot
- Donnez la définition ISO 8373 d’un robot (5 caractéristiques attendues).
- Donnez la définition d’un cobot (espace de travail partagé, non-autonomie).
- Citez trois différences entre robot et cobot (capteurs force/couple, vitesse, encombrement, espace sécurisé, mobilité).
- Pourquoi un robot exige-t-il un espace de travail sécurisé alors qu’un cobot peut cohabiter avec l’opérateur ?
3 — Constitution d’un système robotisé
- Quelles sont les trois technologies qui composent un système robotisé ?
4 — Les quatre familles de robots
- Citez les quatre principaux types de robots industriels.
- Le robot cartésien : quel type de déplacements effectue-t-il ? Citez trois de ses atouts.
- Que signifie l’acronyme SCARA et pour quelles opérations est-il particulièrement adapté ?
- Les robots delta : comment sont-ils construits et à quelles tâches sont-ils idéaux ?
- Le robot articulé : sur quel principe est-il construit ? Citez deux atouts et deux limites.
5 — Types de programmation
- Quels sont les deux types de programmation en robotique industrielle ?
- Décrivez le principe de la programmation par apprentissage.
- Décrivez la programmation hors ligne et l’intérêt de la simulation avant mise en œuvre.
- Quelles sont les quatre consignes qu’un robot doit recevoir pour effectuer ses déplacements ?
Partie 2 – Choix de notre Robot
1 — Analyse du besoin
- À partir de votre tableau du cahier des charges, listez les exigences que le robot doit satisfaire.
2 — Détermination de la charge utile
- Calculez la charge totale que le robot doit transporter en fin de bras, en intégrant la masse de la pièce et celle du futur préhenseur. Sachant que le préhenseur n’est pas défini, donnée une approximation
- Appliquez un coefficient de sécurité de 1,5 sur cette charge. Concluez sur la charge utile minimale que devra offrir le robot retenu.
3 — Implantation de la cellule et espace de travail
- A l’aide du tableau, rappeler l’ordre du process. Ensuite, effectuer un plan d’implantation de l’ensemble des éléments à l’échelle.
- Justifiez votre implantation
- Déterminez, à partir de votre implantation, la portée nécessaire du robot (distance maximale entre l’axe de la base du robot et le point le plus éloigné à atteindre).
- Concluez sur l’espace de travail minimal requis du à l’encombrement au sol de la cellule selon les exigences du cahier des charges.
4 — Choix de la technologie de robot
- En vous appuyant sur les quatre familles de robots étudiées, identifiez la famille la plus adaptée à ce process.
- Justifiez en argumentant sur : la nécessité d’atteindre des positions et des orientations variées la précision, la charge, le nombre de positions.
- Justifiez également le choix robot industriel / cobot au regard de la cadence, de la charge et de la présence d’opérateurs.
5 — Sélection du FANUC et validation
- Consultez la gamme FANUC et retenez le modèle dont la charge utile et la portée valident vos résultats des étapes 2 et 3, sans surdimensionnement inutile.