CI & TD n°1 : Détermination des éléments d'un démarrage direct
Objectifs :
- Déterminer les composants pour un démarrage direct de moteur
- Réaliser le câblage d’un moteur pour un et deux sens de rotations
- Déterminer le courant absorbé par un moteur
- Choisir des composants pour protéger un moteur
Consignes :
- Déterminer la puissance absorbée à partir de la puissance utile
- Déterminer le courant absorbé par un moteur
- Choisir des composants selon les caractéristiques moteur
Partie 1 : Moteur pour convoyeur
Contexte
L’entreprise MecaLine Production, spécialisée dans l’assemblage de sous-ensembles mécaniques destinés au secteur de l’automobile, a récemment modernisé l’une de ses lignes de fabrication. Cette ligne est composée de trois postes successifs :
Poste d’approvisionnement en pièces,
Poste d’assemblage automatisé,
Poste de contrôle qualité tridimensionnel.
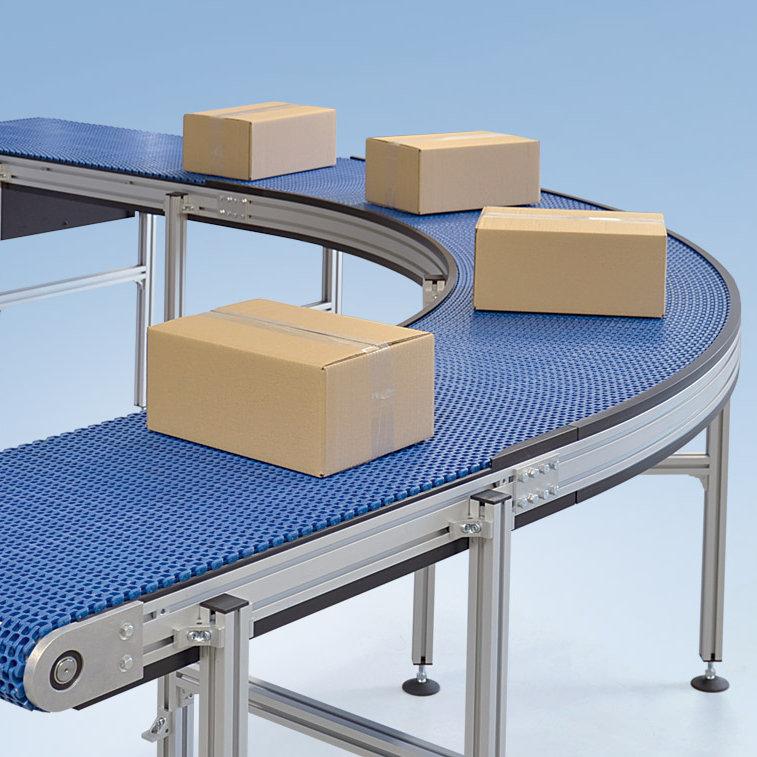
Afin d’assurer une cadence régulière de 350 pièces par heure, l’entreprise souhaite installer un convoyeur central motorisé qui transportera les pièces brutes puis assemblées d’un poste à l’autre. Le convoyeur est un élément clé du processus : il doit garantir une avance constante, une répétabilité du positionnement, et une sécurité maximale pour les opérateurs.
Exigences techniques de l’installation
Le convoyeur est entraîné par un motoréducteur triphasé nécessitant un démarrage direct.
Un pupitre opérateur local permet :
Le démarrage
L’arrêt
- Un arrêt d’urgence
L’ensemble nécessite le dimensionnement du courant du moteur et de ses protections et la réalisation du schéma puissance.
Valeurs caractéristiques moteur
Alimentation triphasée : U = 400 V
Rendement moteur : η = 0,90.
Facteur de puissance : cosφ = 0,85.
- Pu = 1,1 kW
I – Détermination du courant et choix des composants
- Déterminer la puissance absorbée à partir de la puissance utile
- Déterminer le courant absorbé nominal
- Choisir les composants de protections pour le moteur
- Pour choisir les composants utiliser le site : Site Schneider électrique
- Rassembler l’ensemble des données calculées et composants dans un powerpoint.
- Réaliser le câblage sous Xrelais.
- Modifier votre schéma pour piloter le moteur dans les deux sens de marche
II – Synthèse et limite de la méthode
- Rappeler les risques encourus par le moteur lors de son utilisation.
- Quels sont les limites de ce mode de pilotage du moteur ?
- Quels améliorations pouvons nous apporter à un tel système ?
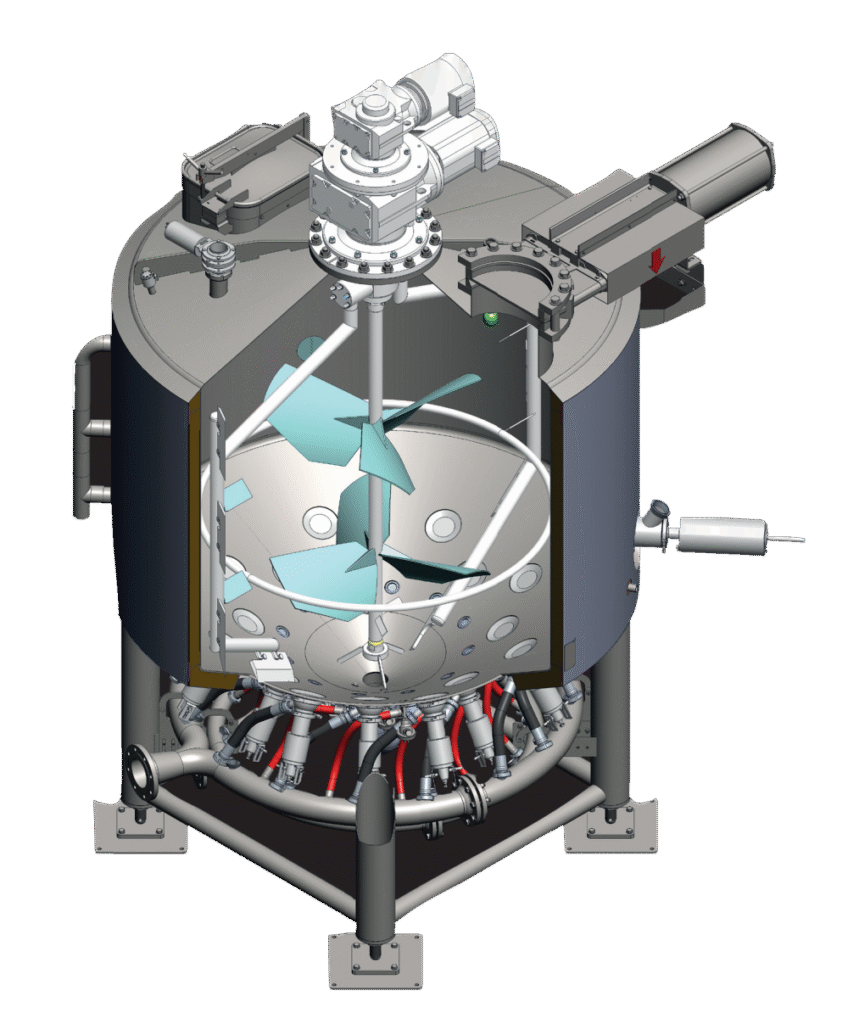
Partie 2 – Moteur pour malaxeur
Dans de nombreux secteurs industriels — agroalimentaire, cosmétique, chimique ou encore bâtiment — la production de matériaux ou de produits finis nécessite un mélange précis et homogène de plusieurs composants. Le malaxeur est l’une des machines les plus utilisées pour cette étape clé.
Dans une entreprise spécialisée dans la fabrication de pâtes alimentaires, le malaxeur doit combiner plusieurs ingrédients (farine, eau, additifs) de manière régulière et contrôlée. Pour garantir un mélange optimal, l’équipement utilisé est un malaxeur à double sens de rotation.
Ce système permet au bras mélangeur de tourner dans les deux sens (horaire et antihoraire). Cette fonctionnalité offre plusieurs avantages :
Amélioration de l’homogénéité du mélange, grâce à l’alternance des mouvements.
Réduction des amas ou grumeaux, particulièrement utile pour les pâtes épaisses.
Optimisation du temps de mélange, ce qui augmente la productivité.
Meilleure adaptation à différents types de matières premières (liquides, poudres, pâtes).
Le malaxeur se compose généralement de :
une cuve en acier inoxydable,
un bras mélangeur motorisé capable de tourner dans les deux sens,
un capot de sécurité empêchant l’ouverture pendant le fonctionnement,
une interface de commande permettant de régler la vitesse, le temps de mélange et le sens de rotation.
Exigences techniques du système
Le convoyeur est entraîné par un motoréducteur triphasé adapté à un fonctionnement cadencé.
Le moteur est protégé par un ensemble d’éléments électriques
Un pupitre opérateur, situé en entrée de ligne, comporte :
un bouton marche
un bouton arrêt
Valeurs caractéristiques moteur
Alimentation triphasée : U = 400 V
Rendement moteur : η = 0,95.
Facteur de puissance : cosφ = 0,95.
- Pu = 8 kW
Démarches :
- Déterminer la puissance absorbée à partir de la puissance utile
- Choisir le variateur adéquat pour le moteur.
- Pour choisir le variateur utiliser le site : Site Schneider électrique
- Déterminer le courant absorbé nominal.
- Rassembler l’ensemble des données calculées et composants dans un powerpoint.