Moteurs à courant continu généralités
Définition :
Impossible d'accéder à la ressource audio ou vidéo à l'adresse :
La ressource n'est plus disponible ou vous n'êtes pas autorisé à y accéder. Veuillez vérifier votre accès puis recharger le média.
Constitution
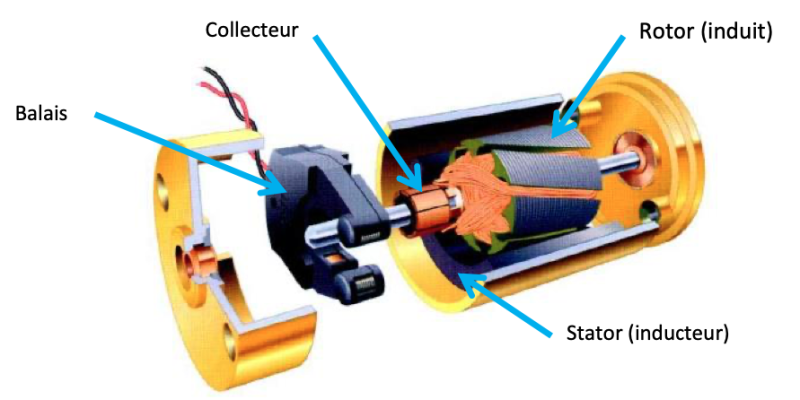
Les machines à courant continu sont essentiellement composées :
D’un circuit électrique :
L’Inducteur porté par le stator, pour créer un flux magnétique
L’Induit porté par le rotor, pour créer un courant ou une force selon le mode de fonctionnement de la machine
De balais et d’un collecteur à lames pour distribuer le courant électrique au circuit inducteur tournant.
D’un circuit magnétique pour canaliser le flux magnétique.
D’une partie mécanique pour fixer les différents organes les uns par rapport aux
autres.
Généralités - Principe de fonctionnement
Le moteur à courant continu est constitué d'un :
Ce type de moteur est destiné à des applications à vitesse variable, en basse tension (quelques Volts à quelques dizaines de Volts) en particulier pour des produits grand public de puissance modeste (quelques dizaines de Watts). |  |
 | Sous tension nominale, le moteur tourne à sa vitesse nominale. On observe d'ailleurs, en première approche, une relation de proportionnalité entre la vitesse de rotation (N) du moteur et la tension (U) appliquée à l'induit :
Le « coefficient » k s'exprime en V/tr.min-1 et constitue une caractéristique du moteur. |

Inversion du sens de rotation
Une simple inversion de la polarité aux bornes de l'induit permet l'inversion du sens de rotation. |  |
En pratique, un pont en H est employé dès que le fonctionnement est à deux sens de marche et qu'il est nécessaire de faire varier la vitesse.
Alimenté par la batterie (tension fixe, ici 24V), il reçoit le moteur en flottant (aucune des bornes de l'induit n'est reliée au 0V) entre les milieux des deux branches du H. Le principe est décrit ci-dessous.

Contrôle de la vitesse par une resistance variable.
Le moyen le plus simple de contrôler la vitesse d'un moteur à courant continu est de faire varier sa vitesse avec une résistance variable comme un potentiomètre.
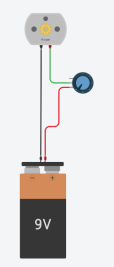 | Le problème de ce système est la déperdition d'énergie. En effet plus on veut réduire la vitesse, plus on va augmenter la résistance. Comme on le sait la puissance électrique est P=U.I La tension aux bornes du potentiomètre (ou de la résistance) sera R.I selon la loi d'Ohm. Il en résulte que la puissance P=R.I2 . Cette puissance sera dissipée sous forme de chaleur. C'est une pure perte. Dans un souci d'économie d'énergie et d'autonomie des systèmes, on évitera cette solution. |
Hacheur
Hacheur
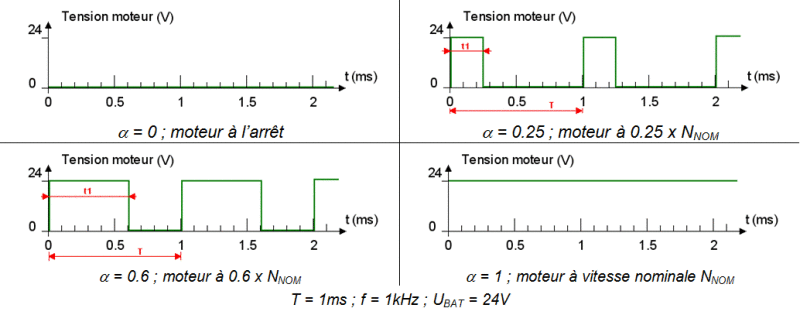
Le hacheur délivre non pas une tension continue, mais une tension périodique, à fréquence fixe – quelques kHz – le moteur CC étant sensible à la valeur moyenne de cette tension.
Pour faire varier la valeur moyenne UMOY – et donc la vitesse de rotation du moteur – on joue sur le rapport cyclique α.

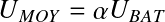
où T est la période du signal et t1 le temps (sur une période) pendant lequel le signal est à «1» (tension batterie UBAT).
α est un rapport, donc sans dimension, compris entre 0 (moteur à l'arrêt) et 1 (moteur à vitesse nominale NNOM).
Ce type de modulation est aussi connu sous le terme de M.L.I. (Modulation de Largeur d'Impulsions) ou encore en anglais, PWM (Pulse Width Modulation).